← 返回时间线

具身智能实习 · Latencore AI

双臂机器人学习 / π0.5 部署

2026年8月 – 至今

在两台 AgileX PiPER 机械臂上打通遥操作、多视角数据采集、π0.5 推理与真实执行。

部署已完成 · 对比实验进行中

角色: 数据流程集成、π0.5 部署与真实系统故障诊断。
  • Robot Learning
  • π0.5
  • Teleoperation
  • Deployment
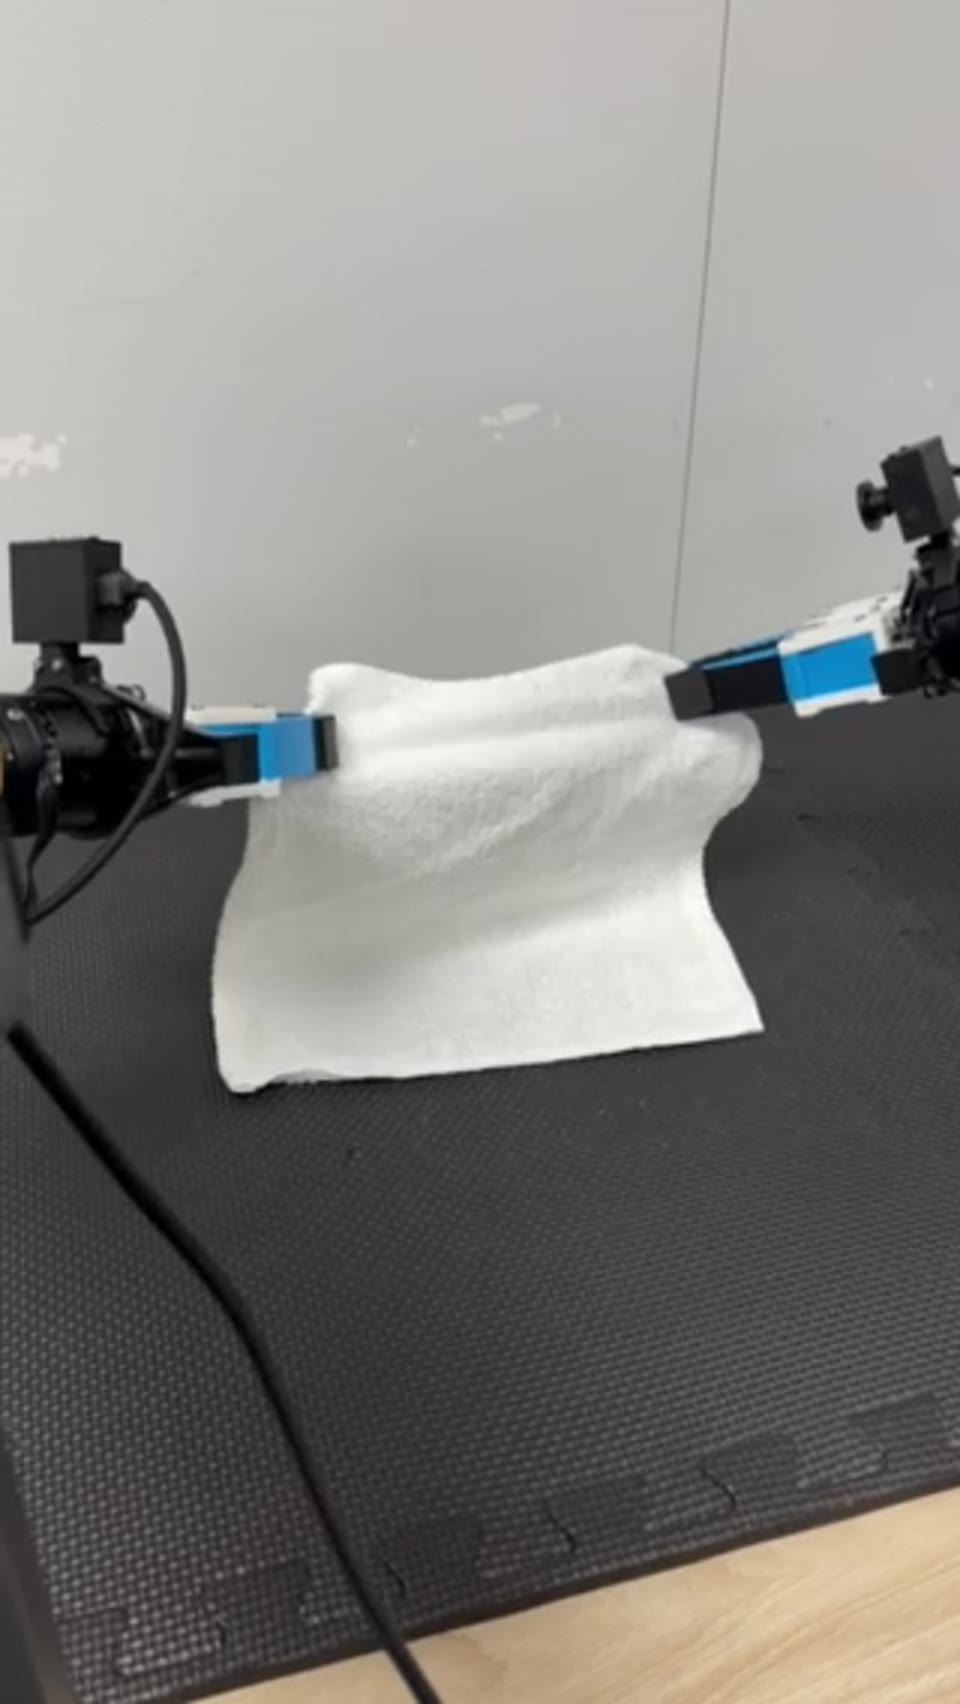
Dual-arm towel manipulation on physical PiPER arms

现实问题

一个可用的 checkpoint 只是双臂系统的一部分。示范、标定、相机流、推理节奏、轨迹交接与硬件行为必须形成可靠闭环。

约束

  • 两台真实机械臂与三路相机
  • 策略推理与控制运行在不同频率
  • 遥操作与 UMI 产生不同的数据分布
  • 柔性物体操作使成功定义和轨迹质量更难量化

系统表达

系统架构

从人示范动作,到双臂真正执行

录下示范,还不等于得到可以直接训练的数据。我的工作是在共享机器人平台上,把采集、数据准备和策略部署连接起来。

  1. 01

    标定

    建立遥操作所需的空间对应关系。

  2. 02

    Preflight 检查 + 采集

    先做采集前检查,再记录人工示范。

  3. 03

    导出 Zarr

    将采集的数据导出为 Zarr 格式。

  4. 04

    转换为 LeRobot

    将数据转换为学习流程使用的 LeRobot 格式。

  5. 05

    计算 norm_stats

    计算数据归一化所需的统计参数。

  6. 06

    π0.5 训练

    使用准备好的示范数据训练策略。

  7. 07

    部署

    将训练后的 checkpoint 用于真实平台。

  8. 08

    验证

    观察任务执行,分析出现的失败。

部署之后:两种运行时职责

30 Hz

策略推理

策略根据观测产生动作输出。

200 Hz

轨迹生成 / 控制

轨迹层将这些输出转换为更平滑的机器人指令。

底层控制器、Ruckig 集成及 UMI 硬件由其他团队成员提供;下方保留个人贡献说明。

展开技术说明

系统架构

部署平台由两台 AgileX PiPER、多视角相机、策略推理循环和现有机器人控制器组成。控制器、Ruckig 集成及 UMI 硬件由他人提供。

数据 / 训练 / 部署路径

遥操作流程依次经过标定、preflight 与采集、Zarr 导出、LeRobot 转换、norm_stats 计算、π0.5 训练、部署和验证。执行诊断再指导后续采集与评估。

运行时执行

策略以 30 Hz 进行动作推理,轨迹层以 200 Hz 将策略输出转换为更平滑的机器人控制指令。

核心思想 / 原理导读

先理解原理,再看实现

Checkpoint 只是一个组件

部署连接观测、动作预测与真实执行。即使模型给出看似合理的动作,相机、标定、通信或动作交接仍可能使系统失败。

采集方式影响输入

遥操作与 UMI 带来不同数据分布。数据配比与续训的对比实验仍在进行中。

不同运行频率,明确系统边界

策略推理与轨迹生成运行在不同频率。调试分别观察模型输出、控制器输入与真实运动。

实现细节

示范采集

PIKA teleoperation or UMI capture

输入
Human task execution
输出
Multi-view observations and end-effector trajectories
失败模式
Operator difficulty, singular poses and tracking-frame drift
数据整理

Zarr export, LeRobot conversion and norm_stats computation before training

输入
Raw camera and trajectory streams
输出
Training episodes
失败模式
Misalignment or inconsistent frame conventions contaminate supervision
训练 / 续训

π0.5 fine-tuning

输入
Teleop and UMI episodes
输出
Policy checkpoints
失败模式
More steps can overfit; new batches can cause forgetting
30 Hz 推理

VLA action prediction

输入
Multi-view observations and robot state
输出
Target end-effector actions
失败模式
Latency or distribution shift produces unstable actions
200 Hz 执行

Ruckig trajectory generation through the existing controller

输入
Predicted targets
输出
Smooth joint-space execution
失败模式
Unsafe or unreachable targets expose calibration and handoff errors
评估并闭环

Success, trajectory and failure analysis

输入
Physical rollouts
输出
Next data or training decision
失败模式
A vague success definition hides where the system improved

成果与演示

physical robot platform

2 × PiPER

dual-arm AgileX deployment

inference / trajectory rates

30 Hz / 200 Hz

policy loop and Ruckig generation operate at different frequencies

PIKA capture

3 views

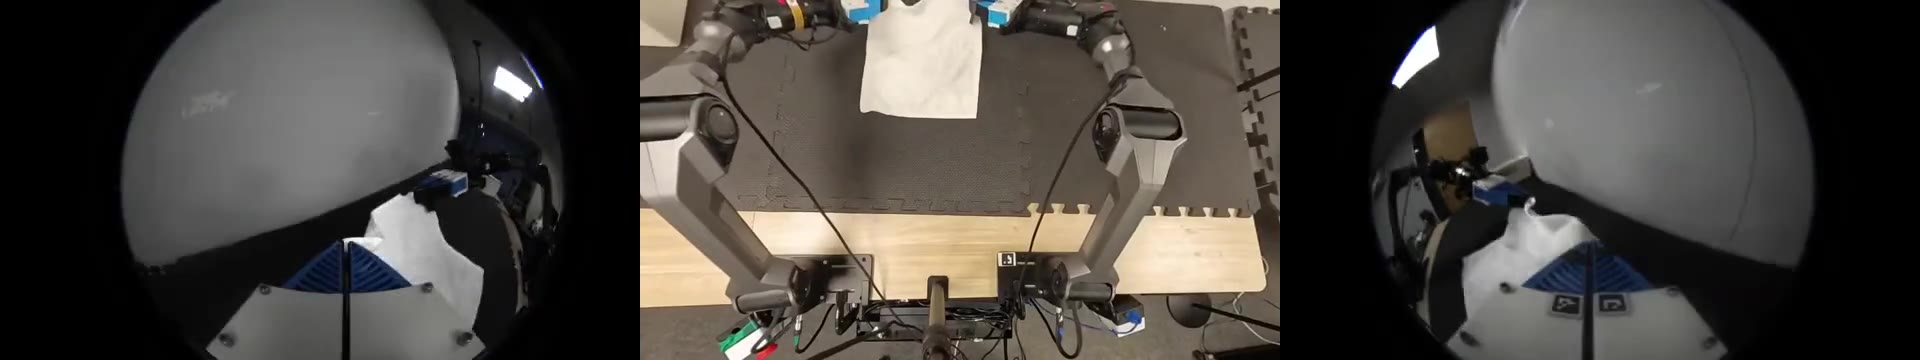
two wrist cameras plus one external panoramic view
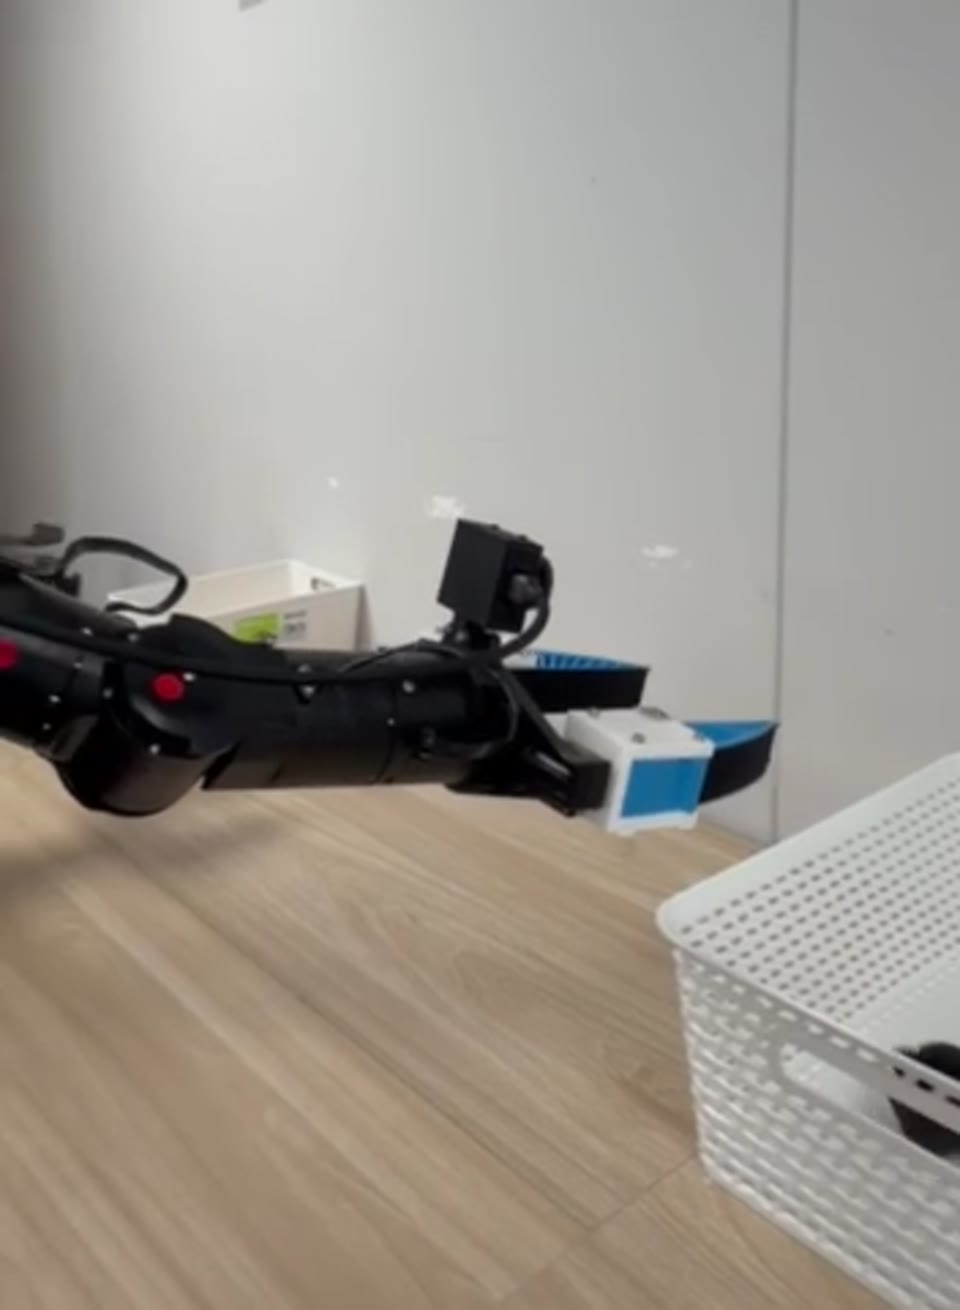
双臂抓放部署

已完成:真实双臂部署

刚性物体抓放与毛巾操作已经在双臂平台上完成真实 rollout。

PIKA 三视角遥操作采集

已完成:多视角遥操作

PIKA 同步两路腕部相机与 Insta360 外部视角。

进行中:数据与训练对比

实验计划在统一真实任务协议下比较训练时长与 teleop/UMI 配比。

两台 PiPER 机械臂执行抓放
双臂平台上的真实抓放演示。
腕部与外部相机视角
PIKA 遥操作:两路腕部视角与一路外部视角。

失败模式

关节奇异位形

j5 = 0 的配置可以离线复现,并干扰遥操作。

通过轨迹记录定位问题,并在采集时避开奇异区域。

追踪坐标系不一致

VIVE/libsurvive 原点依赖标定和首次接受的场景;重启或移动基站可能改变坐标系。

可视化坐标轴、保持标定条件,并在移动基站后重新标定。

系统交接失败

合理的模型输出仍可能在通信、坐标转换或轨迹执行阶段失败。

记录推理、控制器输入与真实运动之间的边界,而不是把所有失败归因于模型。

职责边界

集成与操作

操作 PIKA 和同事提供的 UMI 采集流程,整理 LeRobot 兼容数据并部署 π0.5 checkpoint。

诊断与评估

调试相机、标定、通信、推理与动作交接故障。

团队平台与他人提供的硬件

在共享平台上开展的实习工作。底层控制器、Ruckig 集成和 UMI 硬件由其他团队成员开发。

工程细节
  • π0.5 视觉—语言—动作策略
  • PIKA 与基于 VIVE 追踪的 3D 打印 UMI 采集
  • LeRobot 兼容 episode 整理
  • 30 Hz 策略循环与 200 Hz Ruckig 轨迹生成
  • 真实机器人 smoke test 与远程工作站操作