机器人 · 研究与工程
高泽园
我关注从数据采集、几何推理到真实机器人部署的完整系统链路,并通过实验与故障分析判断模型能否真正落地。
目前的工作集中在双臂操作与面向部署的评估,此前在 Imperial College London 完成医疗机器人与图像引导干预方向的 MRes 研究。
01 — 近期工作
双臂机器人学习 / π0.5 部署
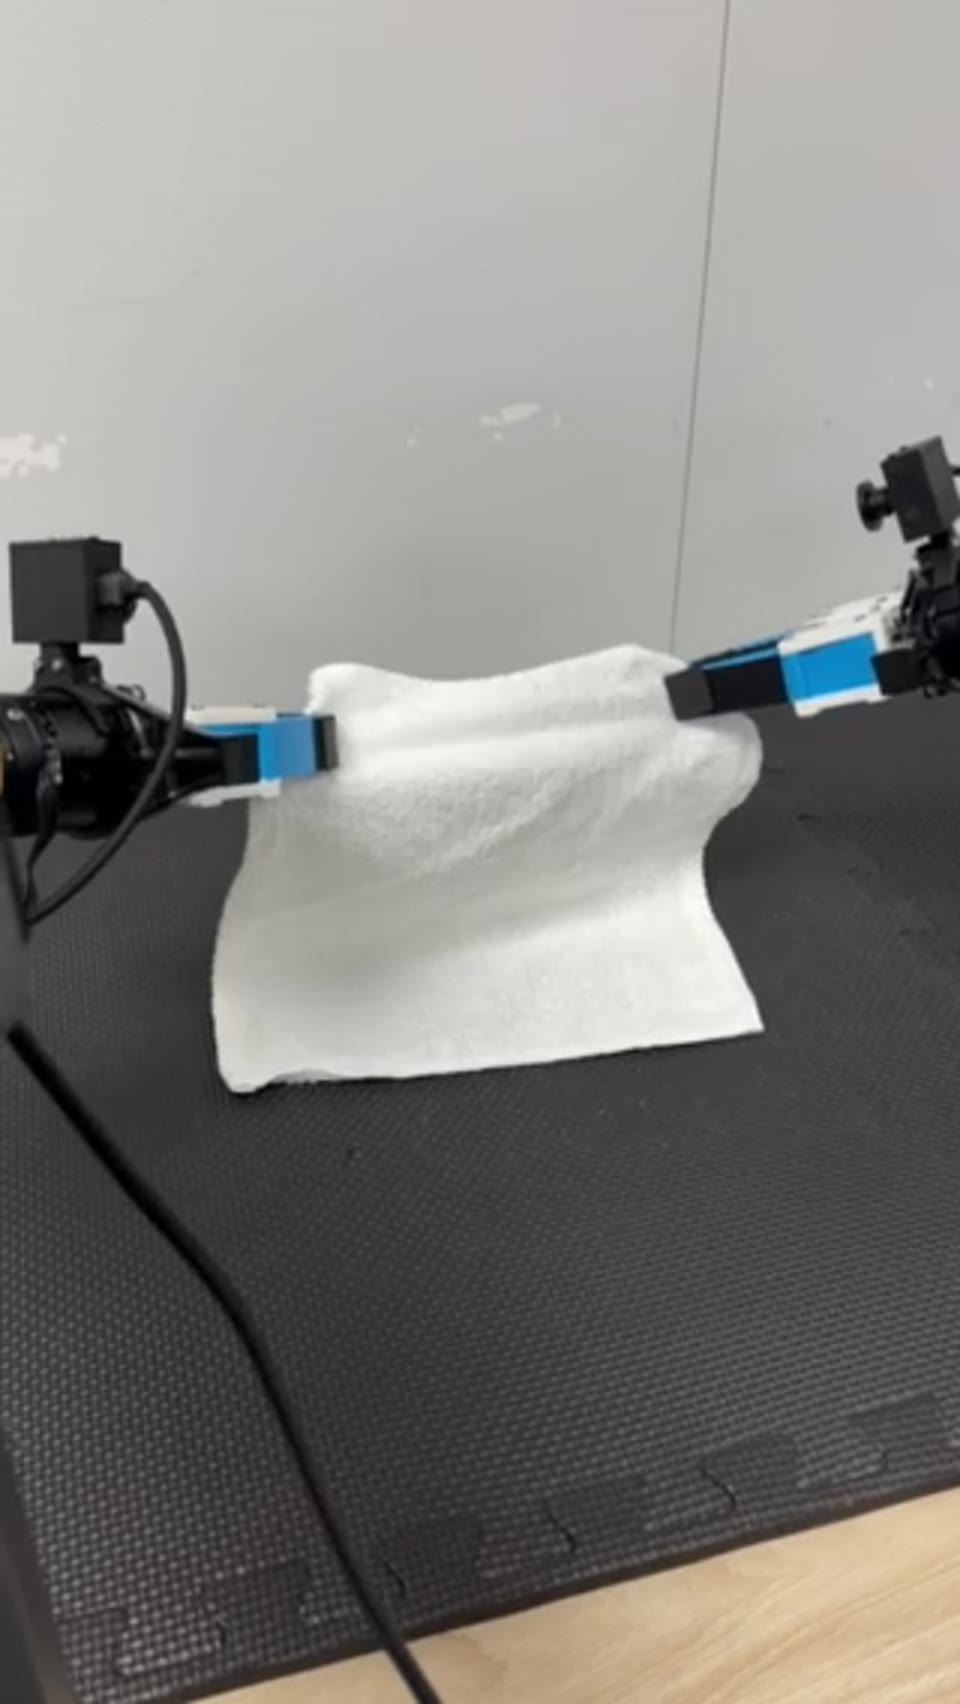
在两台 AgileX PiPER 机械臂上打通遥操作、多视角数据采集、π0.5 推理与真实执行。
- 平台
- 2 × AgileX PiPER
- 数据
- PIKA / UMI · LeRobot 兼容 episode
- 任务
- 真实抓放与毛巾操作
部署已完成;受控训练对比仍在进行中。
查看这个系统 ↗02
研究轨迹
教育、实践角色与持续构建的研究系统。
教育与角色
教育2021年9月 – 2025年6月
机器人工程学士(一等荣誉)计算机科学理学士
中国海洋大学 / 赫瑞-瓦特大学联合培养 · 双学位
教育2025年9月 – 2026年9月
MRes · 医疗机器人与图像引导干预
Imperial College London
任职2026年8月 – 至今
具身智能 / 机器人学习实习Latencore AI按住拖动 · 横向滚动 · 聚焦此区域后使用 ← / →
03 — 深入项目
四个系统,不同的研究问题。
展开卡片,查看现实问题、个人贡献和成果。

双臂机器人学习 / π0.5 部署
2026年8月 – 至今在两台 AgileX PiPER 机械臂上打通遥操作、多视角数据采集、π0.5 推理与真实执行。
问题、贡献与成果
- 现实问题
- 一个可用的 checkpoint 只是双臂系统的一部分。示范、标定、相机流、推理节奏、轨迹交接与硬件行为必须形成可靠闭环。
- 我的核心贡献
- 数据流程集成、π0.5 部署与真实系统故障诊断。
- 成果
- 真实抓放与毛巾操作演示

大型持针器的零样本 6-DoF 工具位姿估计
RGB–双目–CAD 推理与评估流程
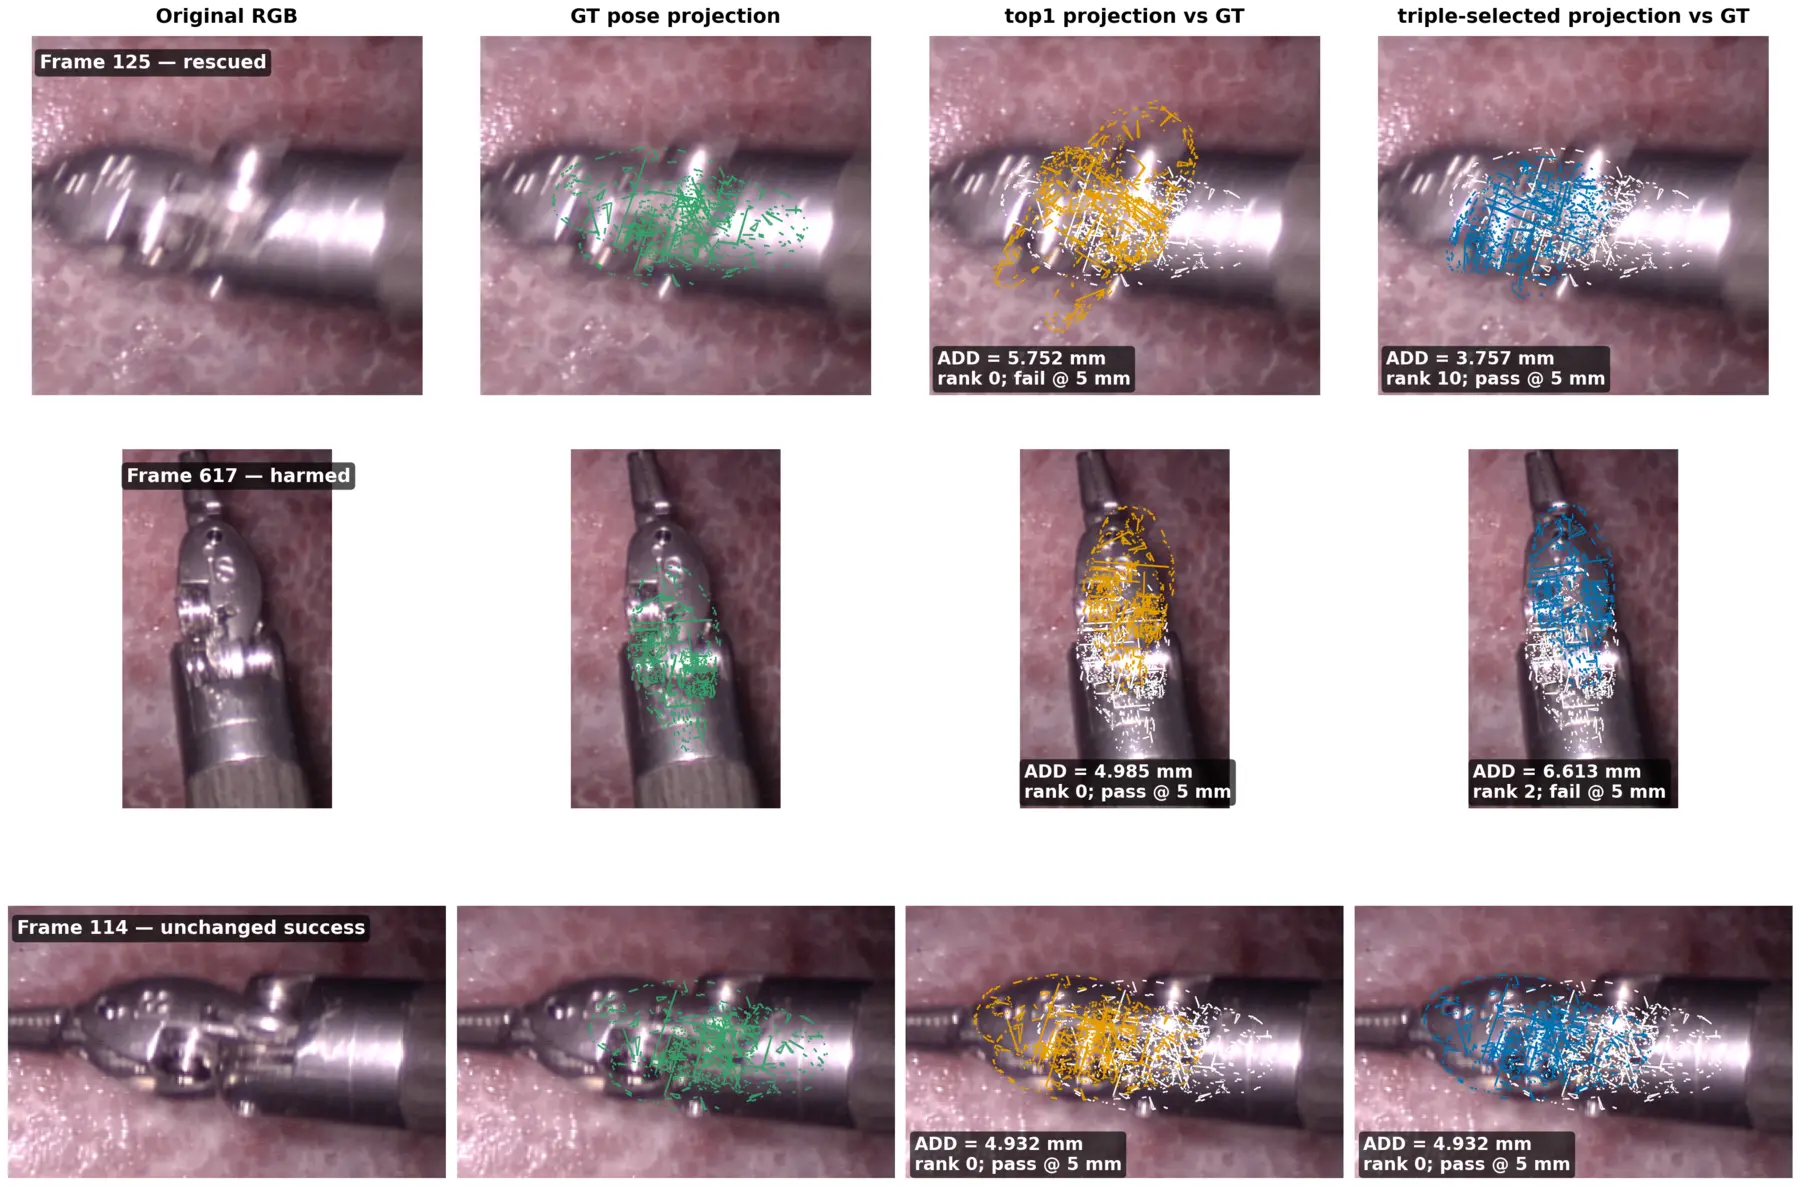
2026年3月 – 2026年9月在 968 个有效位姿输出上,对称性感知的几何重排序将 top-1 ADD@5 mm 从 44.11% 提升到 57.75%。
问题、贡献与成果
- 现实问题
- 基础位姿模型可能已经生成正确候选,却把几何上不一致的结果排在第一。器械细长、具有对称性、存在遮挡,同时使用严格的 5 mm ADD 阈值评估。
- 我的核心贡献
- 围绕几何位姿重排序与评估开展的个人 MRes 研究。
- 成果
- 分割、深度与重排序实验图
临床多智能体 Text-to-SQL
2025年10月 – 2025年12月在团队项目评估中正确回答了 20 个问题中的 17 个。
问题、贡献与成果
- 现实问题
- 将临床问题转换为基于 MIMIC-IV schema 的 SQL,并进行验证、修复与安全拒答。
- 我的核心贡献
- 规划智能体设计、LangGraph 集成与失败案例评估。
- 成果
- 团队评估 17 / 20 题

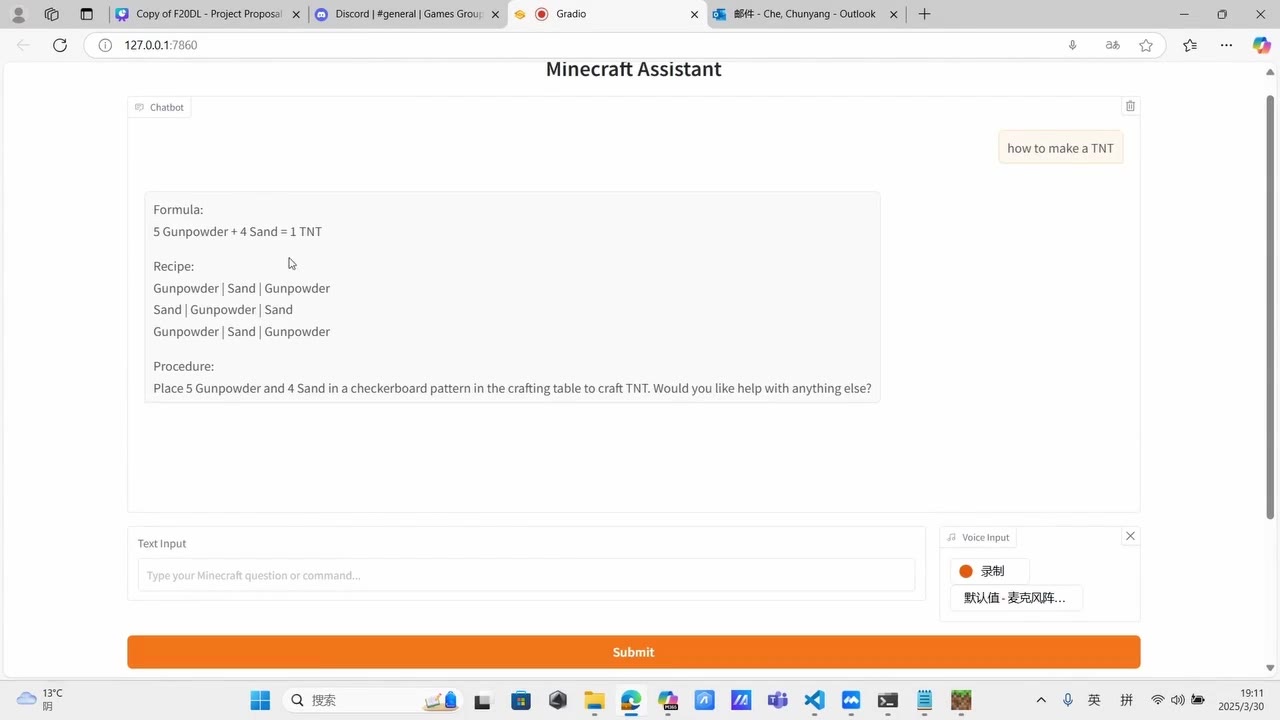
基于实时游戏状态的 Minecraft 语音助手
2025年1月 – 2025年5月将语音、结构化实时游戏状态与 LLM/API 响应连接到并行语音及界面输出。
问题、贡献与成果
- 现实问题
- 让语音助手依据结构化的 Minecraft 实时游戏状态进行回答。
- 我的核心贡献
- 实时状态集成、结构化验证与响应性测试。
- 成果
- 附字幕的游戏内交互演示
04 — 跨项目能力
贯穿这些项目的能力主线
四个项目始终可访问。 查看项目卡片 ↑
05 — 关于我
在必须真正运行的系统里做研究。
我关心模型行为与工程约束相遇的地方:观测如何采集,动作如何抵达硬件,失败又如何指导下一次实验。